VERIFIED ANALYSIS UNVERIFIED
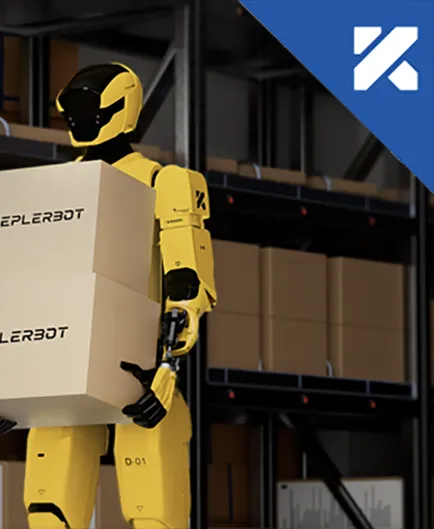 | 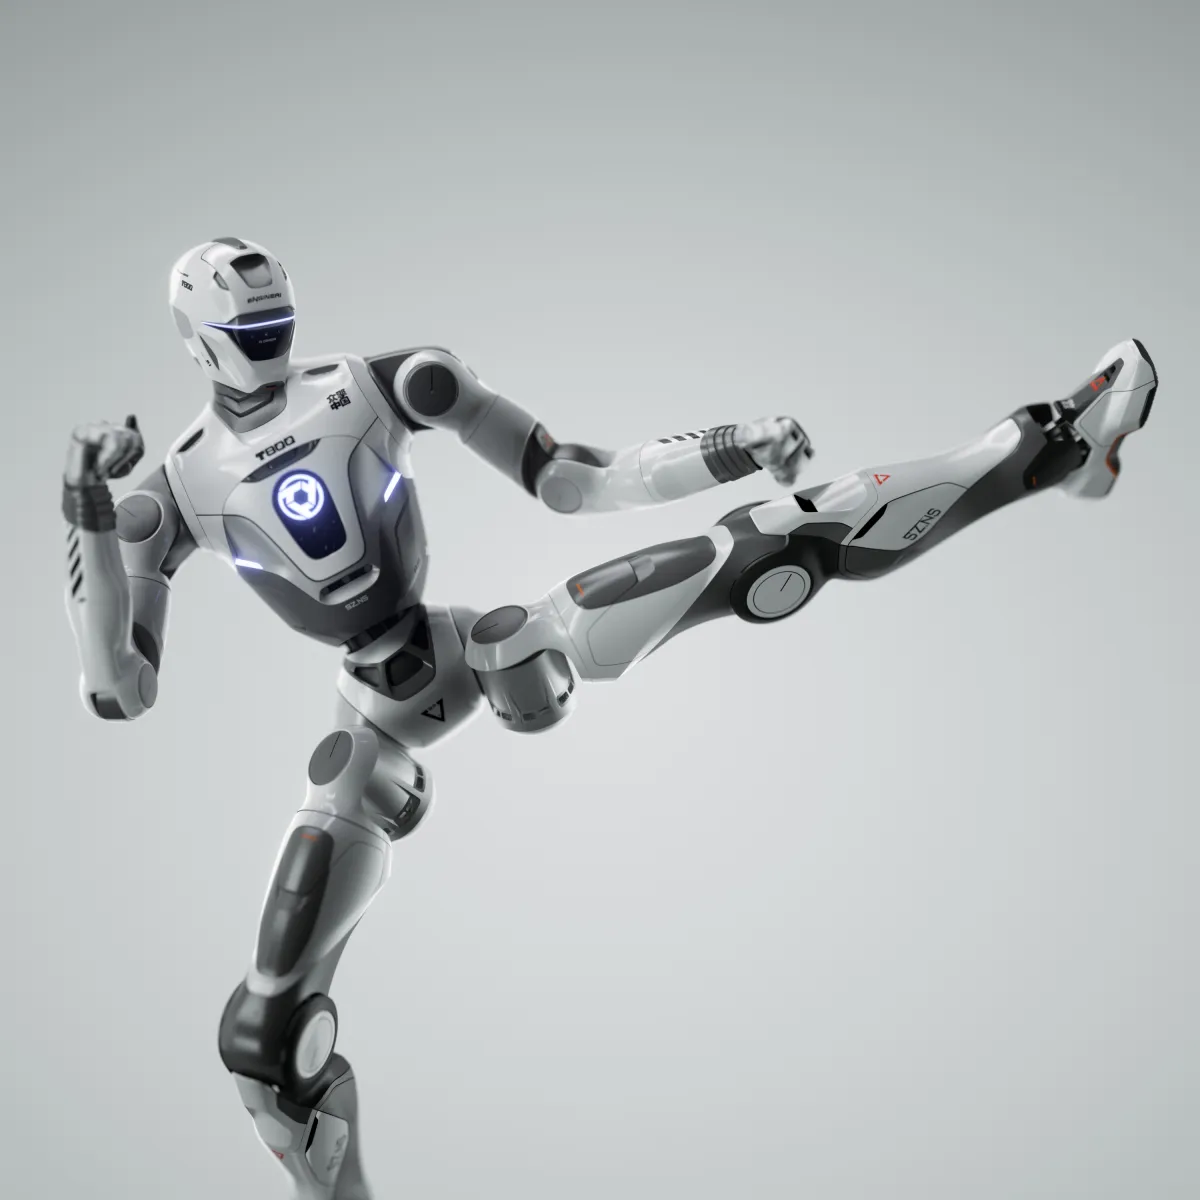 | ||
|---|---|---|---|
| MAKER | Kepler Robotics | EngineAI Robotics | |
| FORM | 이족 휴머노이드 | 이족 휴머노이드 | |
| STATUS | 판매 여부 미확인 | 양산 준비 중 | |
| UNVEILED | 2025-05 | 2026-01-06 | |
| DEPLOYMENT STAGE | — | — | |
| HEIGHT | 약 1,750 mm | 1,730 mm | |
| MASS | 약 75 kg | 75~85 kg (구성별) | |
| DEGREES OF FREEDOM | 28 ~ 52 (자료 불일치) | 25 (Basic·오픈소스) · 43 (Pro, 29+양손 14) · 46 (Max, 32+양손 14) | |
| PAYLOAD | 9 kg ~ 팔당 15 kg (자료 불일치) | — | |
| WALK SPEED | — | 2 m/s 이상 (하드웨어 지원 기준) | |
| PEAK JOINT TORQUE | — | 450 N·m | |
| SENSORS | — | 머리 광시야 스테레오 카메라 · 3D 라이다 (Basic 제외) | |
| ONBOARD COMPUTE | 약 100 TOPS (보도) | 8코어 CPU + Orin NX 16G (Basic) / AGX Orin 64G (오픈소스·Pro·Max) | |
| BATTERY | — | 모듈형 고체 리튬 배터리 · 퀵 분리 | |
| RUNTIME (CLAIMED) | — | 3~5시간 (사양표) · 연속 작업 최대 4시간 (소개문) | |
| PRICE | LIST$18,000 ~ $30,000 (자료 불일치) | LIST¥180,000부터 | |
| PEAK JOINT POWER | — | 14,000 W (순간) |
점 = 값의 신뢰도(사실 단위 배지가 없는 항목은 유닛 전체 검증 상태를 따름). 값이 없는 항목은 "—"로 표시합니다.