VERIFIED ANALYSIS UNVERIFIED
 |  | ||
|---|---|---|---|
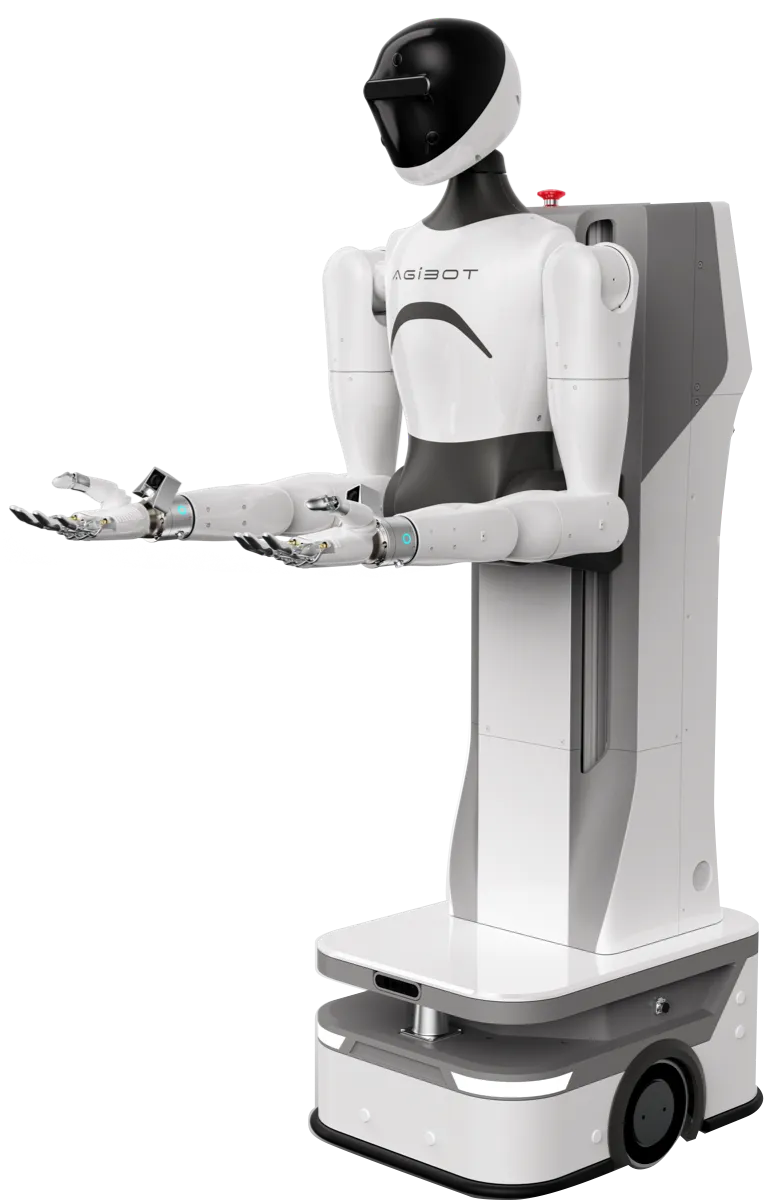
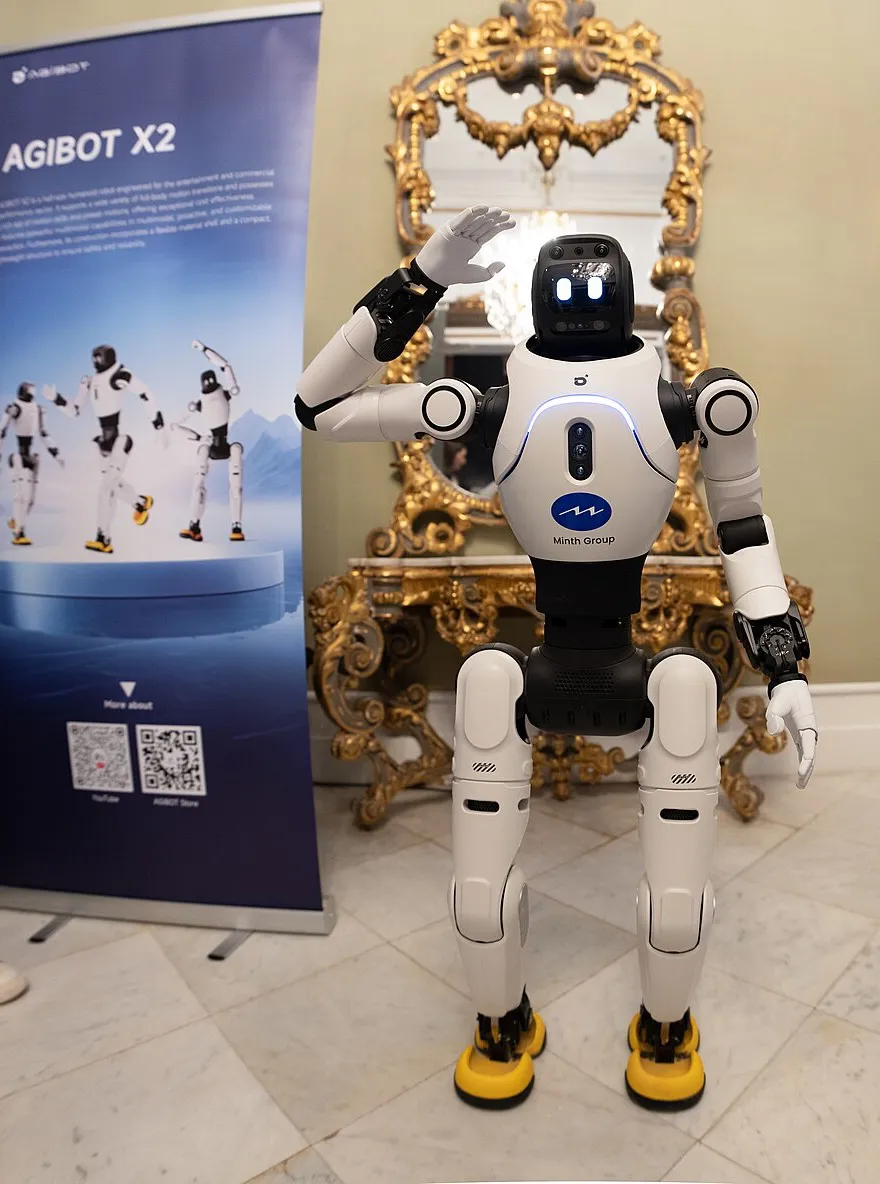
| MAKER | AgiBot | AgiBot | |
| FORM | 휠형 휴머노이드 | 이족 휴머노이드 | |
| STATUS | 가격 비공개 | 판매 여부 미확인 | |
| UNVEILED | — | 2025-03-11 | |
| DEPLOYMENT STAGE | — | — | |
| HEIGHT | 1,300 ~ 1,800 mm (승강) | 약 1,310 mm | |
| MASS | 약 150 kg | 약 35 kg (Ultra 약 39 kg) | |
| DEGREES OF FREEDOM | 20 (엔드이펙터 제외) + 6 | 25 (X2) · 30 (Ultra) | |
| PAYLOAD | 한 팔 연속 3 kg | 최대 3 kg (특정 자세) · 전 범위 ≤1 kg | |
| WALK SPEED | — | 최대 1.8 m/s (통상 ≤0.8) | |
| SENSORS | 카메라 8개 · 양팔 6축 힘센서 | — | |
| ONBOARD COMPUTE | Jetson AGX Orin 64GB | RK3588 ×2 (Ultra: Orin NX 157 TOPS 추가) | |
| BATTERY CAPACITY | — | BATTERY약 500 Wh | |
| RUNTIME (CLAIMED) | RUNTIME4시간 이상 | RUNTIME약 2시간 | |
| PRICE | LIST미공개 | LIST공식 미표기 |
점 = 값의 신뢰도(사실 단위 배지가 없는 항목은 유닛 전체 검증 상태를 따름). 값이 없는 항목은 "—"로 표시합니다.