VERIFIED ANALYSIS UNVERIFIED
 |  | ||
|---|---|---|---|
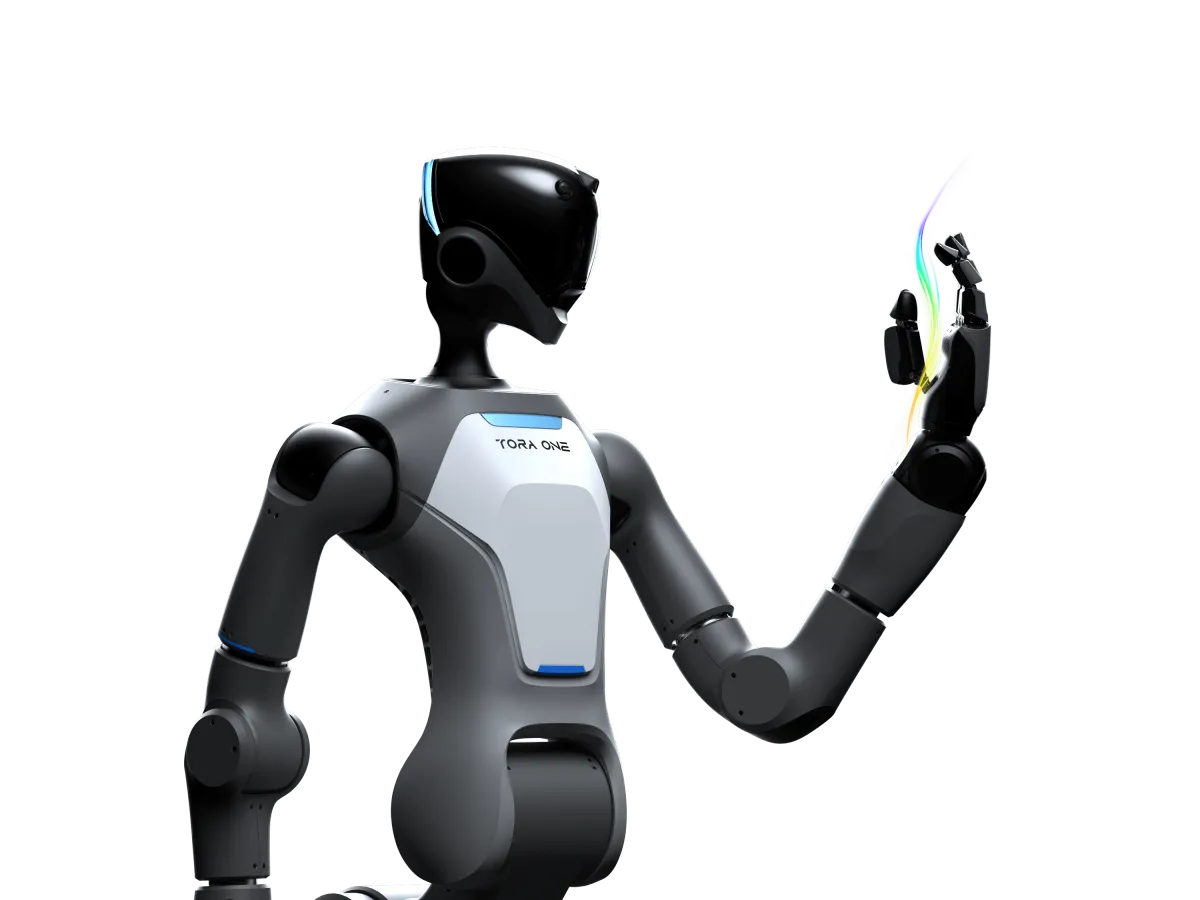
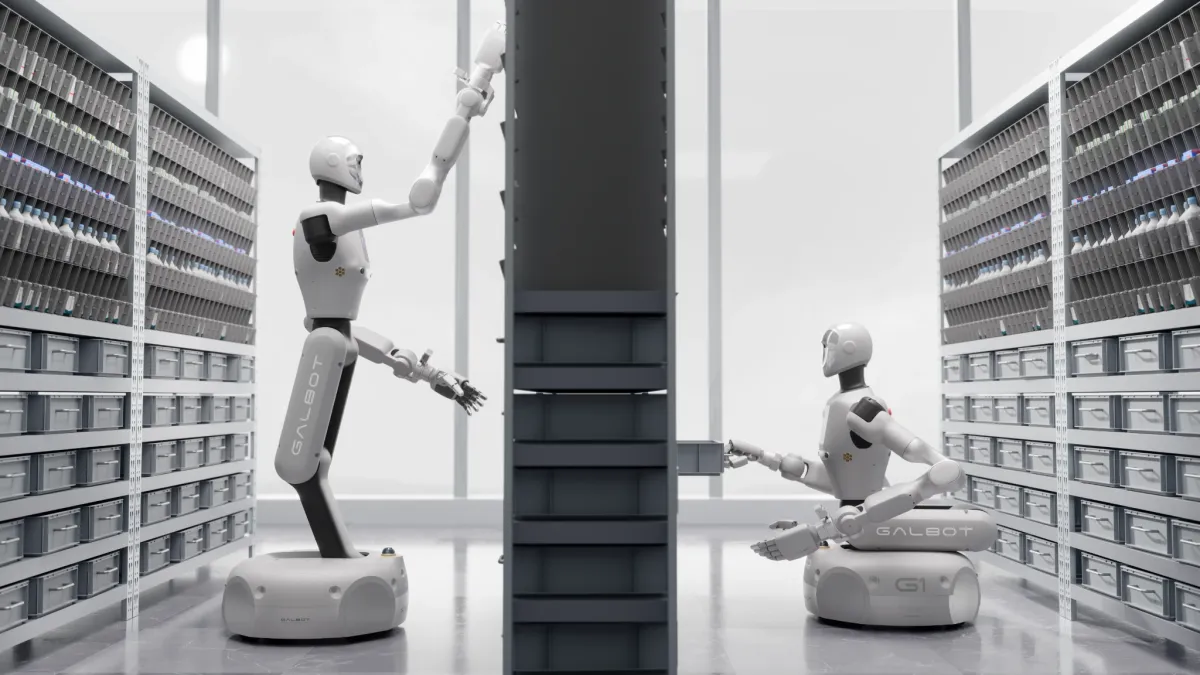
| MAKER | PaXini | Galbot (Galaxy General) | |
| FORM | 휠형 휴머노이드 | 휠형 휴머노이드 | |
| STATUS | 판매 여부 미확인 | 양산·납품 중 | |
| UNVEILED | 2024-08 | 2024-06 | |
| DEPLOYMENT STAGE | — | COMMERCIAL | |
| HEIGHT | 1,460~1,860 mm (허리 접힘~펼침) | 최대 1,730 mm | |
| MASS | 미공개 | 92.5 kg | |
| DEGREES OF FREEDOM | 53 (몸체 21 + 양손 32 · 손당 능동 13 + 수동 3) | 21 (섀시·엔드이펙터 제외) | |
| PAYLOAD | 팔당 정격 5 kg (손 포함, 팔 편 상태) | 팔당 5 kg · 합계 10 kg | |
| WALK SPEED | SPEED최대 0.6 m/s (휠 섀시) | — | |
| SENSORS | RGB 카메라 5 (머리 3 · 손 각 1) + RGBD 2 (머리 · 섀시) · 라이다 · 레이저 SLAM | — | |
| TACTILE | ITPU 촉각 유닛 2,280개 · 15종 · 신호 6,840채널 · 손끝 힘 제어 0.01 N | — | |
| ONBOARD COMPUTE | — | Orin AGX 64GB · 275 TOPS | |
| BATTERY | 40 Ah · 충전 6시간 | 8시간 · 충전 3.5시간 | |
| RUNTIME (CLAIMED) | 8시간 | — | |
| PRICE | LIST미공개 | LIST미공개 | |
| ARM REACH | 팔 최대 도달 96.5 cm · 반복 정밀도 ±0.5 mm | — | |
| REACH | — | 수직 0~2,100 · 수평 1,900 mm |
점 = 값의 신뢰도(사실 단위 배지가 없는 항목은 유닛 전체 검증 상태를 따름). 값이 없는 항목은 "—"로 표시합니다.