VERIFIED ANALYSIS UNVERIFIED
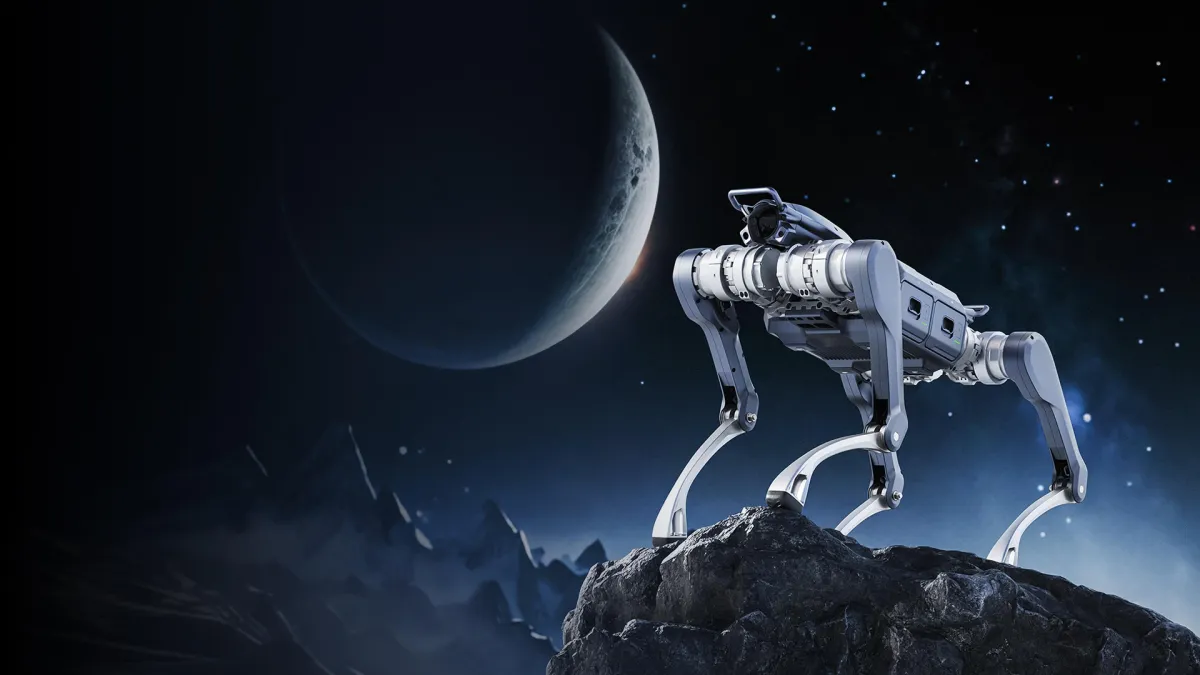 | 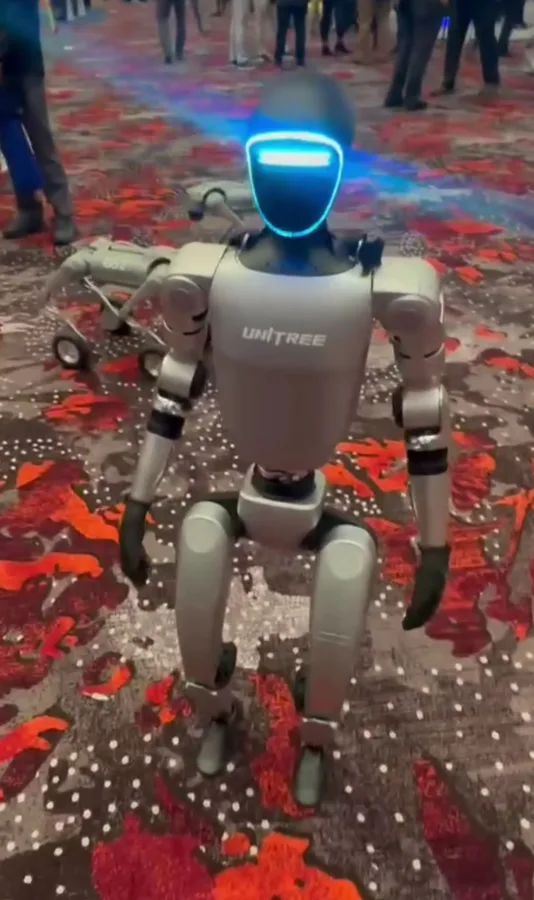 | ||
|---|---|---|---|
| MAKER | Hangzhou Yushu Technology | Hangzhou Yushu Technology | |
| FORM | 사족 로봇 | 이족 휴머노이드 | |
| STATUS | 가격 비공개 | 양산·판매 중 | |
| UNVEILED | 2025-08 | 2024-05 | |
| DEPLOYMENT STAGE | — | PILOT | |
| HEIGHT | — | 약 127~132 cm | |
| MASS | 약 42 kg (배터리 포함) | 약 35 kg | |
| DEGREES OF FREEDOM | — | 23 (기본) ~ 43 (EDU Ultimate) | |
| PAYLOAD | 연속 보행 약 25 kg · 정지 최대 약 100 kg | ARM PAYLOAD팔당 2~3 kg | |
| WALK SPEED | SPEED0~3.7 m/s (최대 약 5 m/s) | 2 m/s (7.2 km/h) | |
| PEAK JOINT TORQUE | — | 90 N·m (기본, 무릎) · 120 N·m (EDU) | |
| SENSORS | — | SENSORS (EDU)Intel RealSense D435i 뎁스 + Livox MID-360 3D LiDAR | |
| ONBOARD COMPUTE | — | 기본 8코어 ARM CPU · EDU: NVIDIA Jetson Orin NX 100 TOPS 추가 | |
| BATTERY CAPACITY | BATTERY9,000 mAh ×2 (907.2 Wh) | BATTERY9,000 mAh | |
| RUNTIME (CLAIMED) | ENDURANCE무부하 약 5시간·20 km · 적재 약 3시간·12.5 km | 대기 표기 5~10h | |
| RUNTIME (OBSERVED) | — | 실사용 약 2h | |
| PRICE | LIST미공개 | LIST$13,500 (Unitree 직판) | |
| MAIN PARTS | — | Knee actuator M107, Hip actuator M107-H, Wrist micro-actuator, Livox MID-360 3D LiDAR, Depth camera RealSense D435, IMU 9-axis, Jetson Orin NX module, Battery pack 48 V, Power distribution board | |
| DIMENSIONS | 820×440×570 mm | — | |
| PROTECTION | IP56 (A2-PRO 핵심부 IP56~67) | 공개된 IP 등급 없음 (실내 전용 권장) |
점 = 값의 신뢰도(사실 단위 배지가 없는 항목은 유닛 전체 검증 상태를 따름). 값이 없는 항목은 "—"로 표시합니다.