VERIFIED ANALYSIS UNVERIFIED
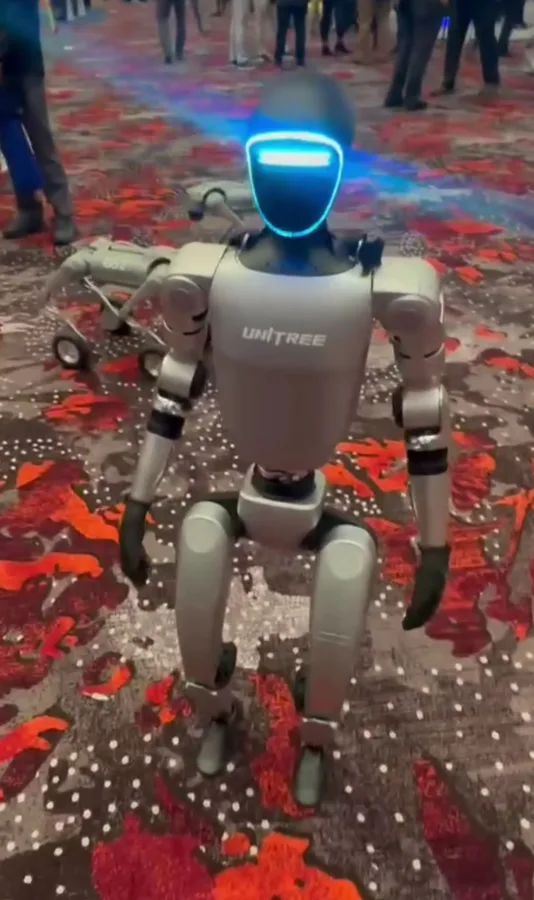 | 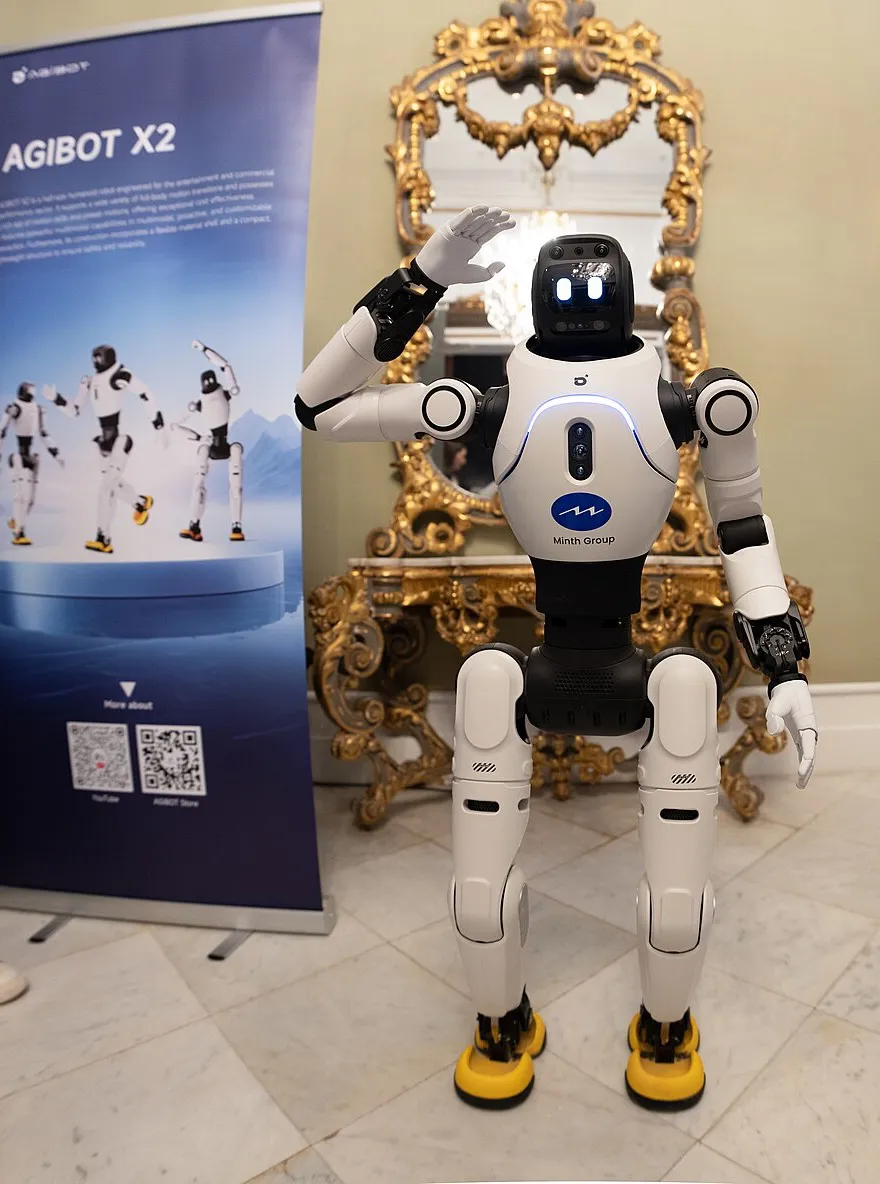 | ||
|---|---|---|---|
| MAKER | Hangzhou Yushu Technology | AgiBot | |
| FORM | 이족 휴머노이드 | 이족 휴머노이드 | |
| STATUS | 양산·판매 중 | 판매 여부 미확인 | |
| UNVEILED | 2024-05 | 2025-03-11 | |
| DEPLOYMENT STAGE | PILOT | — | |
| HEIGHT | 약 127~132 cm | 약 1,310 mm | |
| MASS | 약 35 kg | 약 35 kg (Ultra 약 39 kg) | |
| DEGREES OF FREEDOM | 23 (기본) ~ 43 (EDU Ultimate) | 25 (X2) · 30 (Ultra) | |
| PAYLOAD | ARM PAYLOAD팔당 2~3 kg | 최대 3 kg (특정 자세) · 전 범위 ≤1 kg | |
| WALK SPEED | 2 m/s (7.2 km/h) | 최대 1.8 m/s (통상 ≤0.8) | |
| PEAK JOINT TORQUE | 90 N·m (기본, 무릎) · 120 N·m (EDU) | — | |
| SENSORS | SENSORS (EDU)Intel RealSense D435i 뎁스 + Livox MID-360 3D LiDAR | — | |
| ONBOARD COMPUTE | 기본 8코어 ARM CPU · EDU: NVIDIA Jetson Orin NX 100 TOPS 추가 | RK3588 ×2 (Ultra: Orin NX 157 TOPS 추가) | |
| BATTERY CAPACITY | BATTERY9,000 mAh | BATTERY약 500 Wh | |
| RUNTIME (CLAIMED) | 대기 표기 5~10h | RUNTIME약 2시간 | |
| RUNTIME (OBSERVED) | 실사용 약 2h | — | |
| PRICE | LIST$13,500 (Unitree 직판) | LIST공식 미표기 | |
| MAIN PARTS | Knee actuator M107, Hip actuator M107-H, Wrist micro-actuator, Livox MID-360 3D LiDAR, Depth camera RealSense D435, IMU 9-axis, Jetson Orin NX module, Battery pack 48 V, Power distribution board | — | |
| PROTECTION | 공개된 IP 등급 없음 (실내 전용 권장) | — |
점 = 값의 신뢰도(사실 단위 배지가 없는 항목은 유닛 전체 검증 상태를 따름). 값이 없는 항목은 "—"로 표시합니다.