VERIFIED ANALYSIS UNVERIFIED
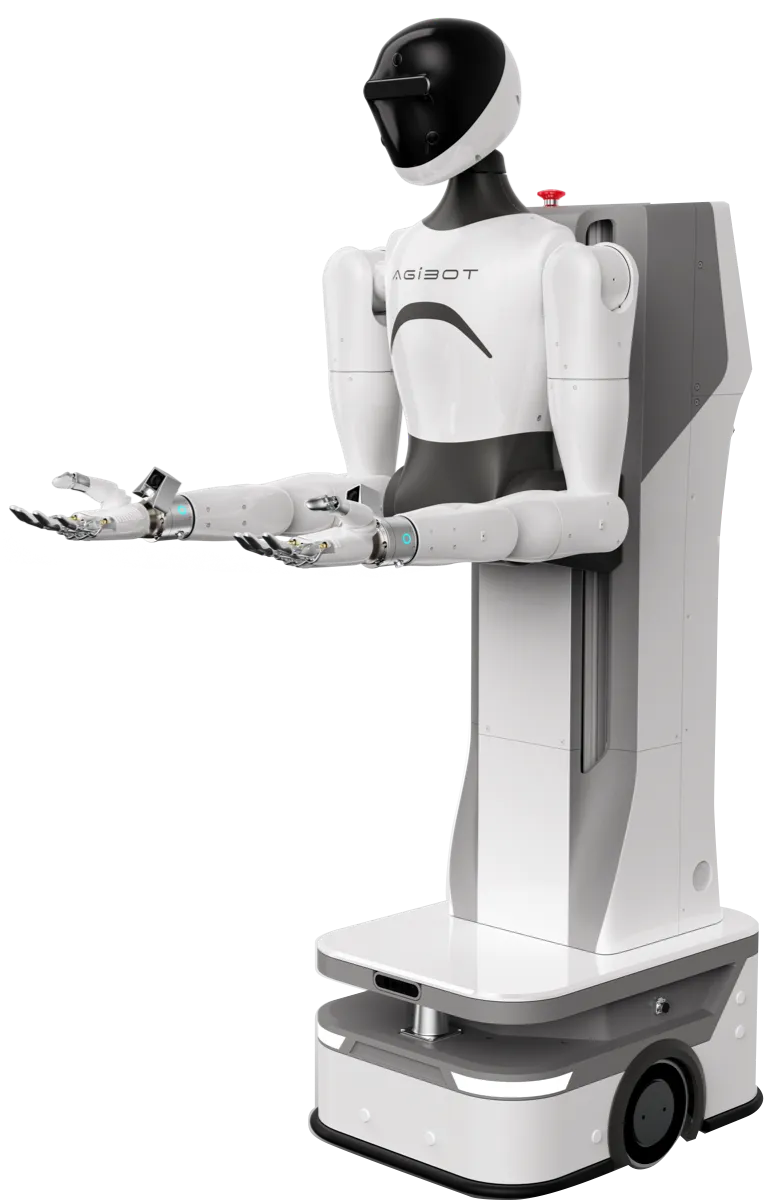 | 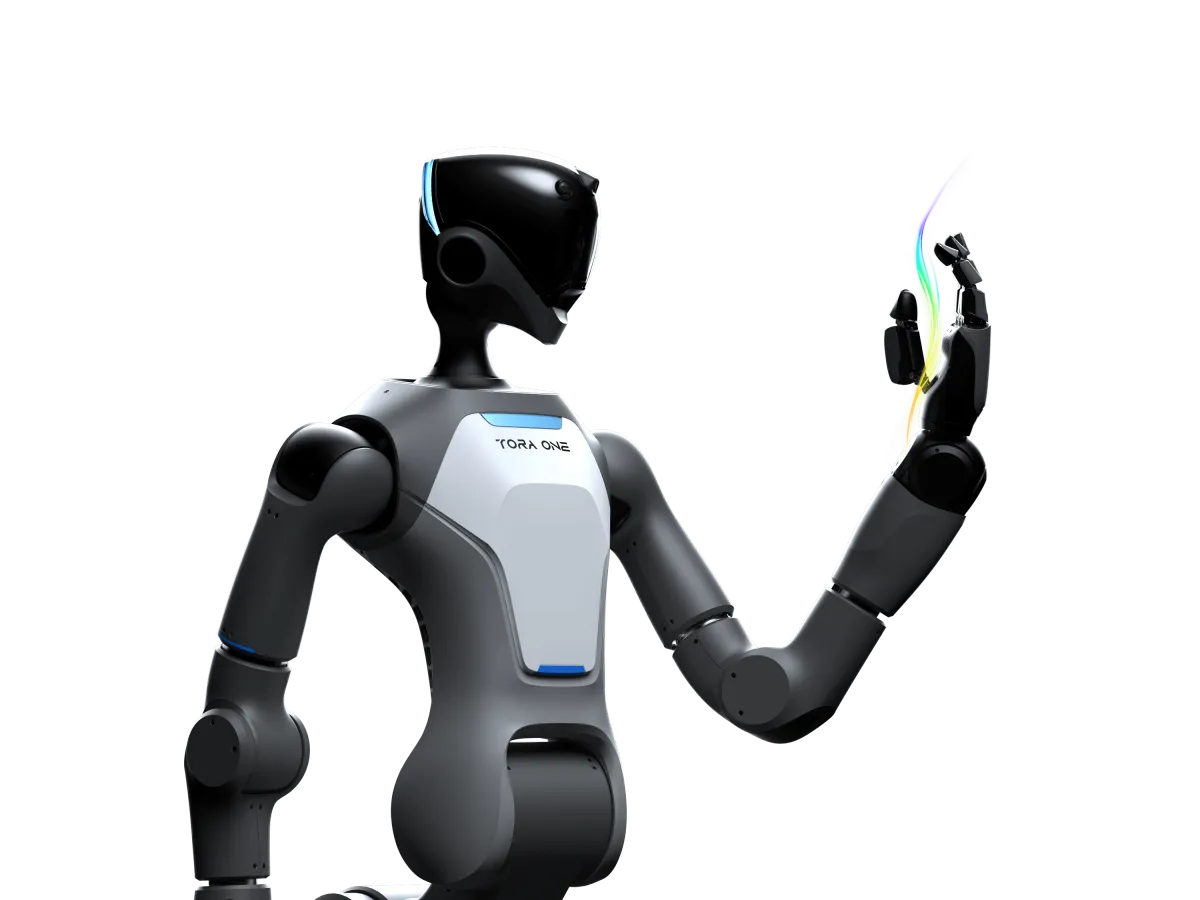 | ||
|---|---|---|---|
| MAKER | AgiBot | PaXini | |
| FORM | 휠형 휴머노이드 | 휠형 휴머노이드 | |
| STATUS | 가격 비공개 | 판매 여부 미확인 | |
| UNVEILED | — | 2024-08 | |
| DEPLOYMENT STAGE | — | — | |
| HEIGHT | 1,300 ~ 1,800 mm (승강) | 1,460~1,860 mm (허리 접힘~펼침) | |
| MASS | 약 150 kg | 미공개 | |
| DEGREES OF FREEDOM | 20 (엔드이펙터 제외) + 6 | 53 (몸체 21 + 양손 32 · 손당 능동 13 + 수동 3) | |
| PAYLOAD | 한 팔 연속 3 kg | 팔당 정격 5 kg (손 포함, 팔 편 상태) | |
| WALK SPEED | — | SPEED최대 0.6 m/s (휠 섀시) | |
| SENSORS | 카메라 8개 · 양팔 6축 힘센서 | RGB 카메라 5 (머리 3 · 손 각 1) + RGBD 2 (머리 · 섀시) · 라이다 · 레이저 SLAM | |
| TACTILE | — | ITPU 촉각 유닛 2,280개 · 15종 · 신호 6,840채널 · 손끝 힘 제어 0.01 N | |
| ONBOARD COMPUTE | Jetson AGX Orin 64GB | — | |
| BATTERY | — | 40 Ah · 충전 6시간 | |
| RUNTIME (CLAIMED) | RUNTIME4시간 이상 | 8시간 | |
| PRICE | LIST미공개 | LIST미공개 | |
| ARM REACH | — | 팔 최대 도달 96.5 cm · 반복 정밀도 ±0.5 mm |
점 = 값의 신뢰도(사실 단위 배지가 없는 항목은 유닛 전체 검증 상태를 따름). 값이 없는 항목은 "—"로 표시합니다.